Recherche personnalisée

01 avril 2010

Urban 2010 : usinages terminés !


Toutes les nouvelles pièces de l'Urban Concept du lycée sont maintenant terminées et assemblées. Tout fonctionne du premier coup, merci Solidworks ! (Et quelques heures de réflexion, quand même !...)

31 mars 2010

Essais officiels pré-24H : la MetisS en piste.

Quelques images sur http://www.esprit-racing.com/ :
photo 1
photo 2
photo 3
photo 4
photo 5
Et le reportage "tout chaud" de Renzo sur son site RenNA...
La moto et ses 3 pilotes ici.

29 mars 2010

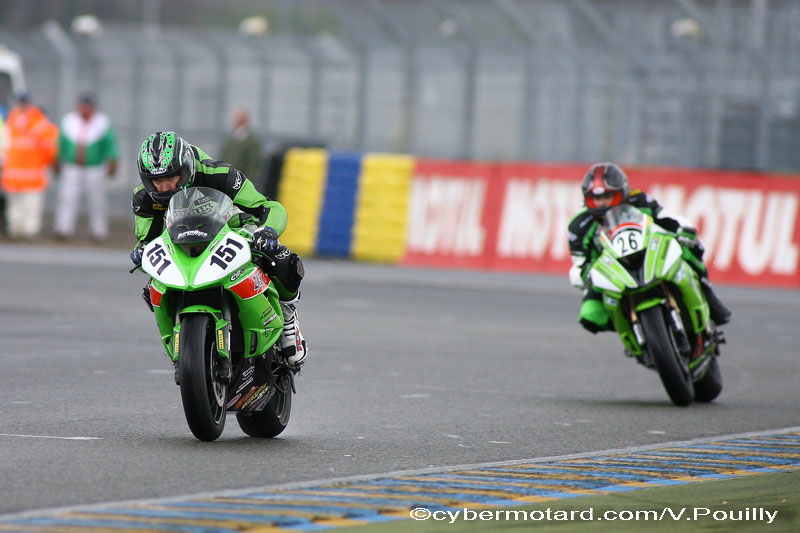
Victoire d'Erwan QUELLET au MANS

Erwan QUELLET remporte la première course de l'année en 600 promosport au Mans.Il devance son poursuivant avec un écart confortable de 5,6 s.

Une image chez http://www.cybermotard.com/.

Erwan court depuis plusieurs années. Il roule aujourd'hui sur Kawasaki en 600 promo après être passé par la Junior Cup (125 Honda mono 4T) et la Honda CB 500 cup.
Erwan est ancien élève du lycée Durzy (45700 Villemandeur) et a été un pilote talentueux du prototype Shell Eco-marathon de l'établissement. Il en était même un des principaux constructeurs car il a réalisé le châssis aluminium (soudé au TIG) de l'ultime version de ce prototype capable d'atteindre près de 500 km pour un litre de super.

28 mars 2010

Le Shell Eco-Marathon America à Houston


Résultats :


Meilleur prototype : un proto solaire (Purdue Solar Racing) qui atteint 1870 km/l.

Le meilleur prototype essence fait 1058 km/l.


Meilleur Urban Concept : 186 km/l (moteur à essence).


On est loin des performances européennes atteintes en 2009 sur l'Eurospeedway (une piste beaucoup plus favorable certainement, et des équipes plus expérimentées).


25 mars 2010

Shell Eco Marathon 2010 : dernière ligne droite...

...pour l'équipe GMD 45 du lycée Durzy de Villemandeur (Loiret).Les derniers usinages seront réalisés cette semaine mais il restera encore beaucoup de travail pour que le véhicule soit terminé pour le jour J. l'assemblage final réserve toujours des surprises et de nombreux ajustements seront sans doute nécessaires. Il ne reste que 3 semaines d'ouverture du lycée avant l'échéance...

23 mars 2010

Anthony DELHALLE en Moto2

Anthony DELHALLE pilote une Suzuki GSXR 1000 Superstock en endurance dans l'équipe "Qatar Endurance Racing team". Il a remporté 2 titres de champion du monde avec cette équipe.

Il participe également en vitesse au championnat national du Qatar ; il en est actuellement le leader.
Comme juste récompense pour son travail de pilote, Anthony fera donc ses débuts tout prochainement en Moto 2 lors du Grand Prix de Losail.


Le site officiel d'Anthony DELHALLE.

Rappel historique : Anthony a inauguré la première METISS en endurance à Oschersleben en 2005.


Il y réalisa une fabuleuse performance en décrochant la 6ème place des qualifications !


11 mars 2010

Effet de chaine ou effet de bras oscillant ? (4)

Voici un tracé qui permet de prévoir si l'arrière de la moto se tasse ou se relève à l'accélération à partir d'une position donnée.


J'ai repris la "4 pattes" qui m'avait servi d'exemple au début de l'étude. J'ai ajouté un pilote pour qu'on comprenne bien que le centre de gravité considéré est bien celui de l'ensemble moto + pilote. Attention cependant, je ne connais pas avec précision les masses de tous les composants de cette moto. L'illustration n'est ici qu'un exemple pour expliquer la méthode employée que je vous invite à lire et à critiquer (avec politesse et honnêteté, merci !). Les principes et théorèmes de physique nécessaires pour cette étude ne sont pas trop complexes (systèmes en équilibre sous l'action de 2 ou 3 forces, résolutions graphiques...). Ce sont des outils utilisés à partir de la classe de première ou terminale. Il faut cependant un peu d'habitude et de recul pour les utiliser. Vous remarquerez la présence de certaines hypothèses (sur les masses, les frottements aérodynamiques...etc) qui facilitent l'étude. Ceci ne permet bien sûr qu'une première approche sur le comportement de la moto en accélération. Un essai réel et les mesures obtenues par acquisition de données permettraient les réajustements nécessaires, en particulier sur une moto sportive équipée d'un réglage de hauteur d'axe de bras oscillant.


Sur l'exemple ci-dessus (sous réserve de la position exacte du centre de gravité et avec les imprécisions d'un tracé calqué sur une photo) on remarque que la direction de la résultante "transfert de charge + force motrice" (lire le document pour voir cela en détail) passe au dessus du point d'intersection entre la ligne du brin tendu de la chaîne et la ligne de bras oscillant. On peut alors conclure que la force ajoutée sur l'axe de broche au moment de l'accélération va provoquer un couple dans le sens horaire et donc un enfoncement de la suspension arrière.


08 mars 2010

Quadrilatère et parallélogramme (4)

Nous avons vu qu'un quadrilatère articulé induisait un mouvement assez complexe de la pièce jouant le rôle de porte-roue.

Pour alléger le discours, repérons les pièces du mécanisme :

0 : bâti (fixe dans cette étude)

1 : biellette supérieure

2 : porte-roue

3 : biellette inférieure

Le mouvement de 1 par rapport à 0 est une rotation autour de l'axe passant par le point D. Donc la trajectoire T A 1/0 est un arc de cercle de centre D et de rayon DA.

Le mouvement de 3 par rapport à 0 est une rotation autour de l'axe passant par le point C. Donc la trajectoire T B 3/0 est un arc de cercle de centre C et de rayon CB.

Le mouvement de 2 par rapport à 0 est un mouvement plan. La pièce monte ou descend et pivote en même temps. C'est un mouvement complexe et les trajectoires des points ne sont pas des courbes simples à obtenir. Sauf pour A et B. En effet, ces points étant placés sur les axes des liaisons pivots reliant la pièce 2 aux pièces 1 et 3, on peut dire que :

T A 2/0 = T A 1/0 et

T B 2/0 = T B 3/0

Comment étudier le mouvement plan de 2 par rapport à 0 ? En recherchant le centre instantané de rotation, le point I 2/0. En effet, le mouvement plan du porte-roue 2 peut être décomposé en une succession de petites rotations. A un instant donné, il suffit de faire comme si le mouvement de 2 était une vraie rotation pour en trouver le centre. Mais ce centre change à chaque instant.

Dans une vraie rotation de centre M, la trajectoire d'un point P est un arc de cercle de centre M et de rayon MP. Le vecteur vitesse de P est tangent à la trajectoire donc perpendiculaire au rayon MP.

Dans notre exemple, pour trouver le CIR, il suffit donc de tracer les perpendiculaires aux vecteurs vitesses passant par les origines de ces vecteurs. En d'autres termes, il suffit de tracer les "normales aux trajectoires". La normale à T A 2/0 est la droite (AD) et la normale à T B 2/0 est la droite (BC). Le C.I.R. nommé I 2/0 est donc situé à l'intersection des droites (AD) et (BC).

Ce tracé est décrit dans l'animation suivante :

Vous avez sans doute remarqué que le C.I.R. est loin de la pièce 2 au début du mouvement de montée. Ensuite, le C.I.R. est beaucoup plus proche de 2. En conséquence, sur cet exemple particulier, le pivotement de la pièce est beaucoup plus marqué au fur et à mesure qu'elle monte.

Nous verrons que la recherche des C.I.R. présente un grand intérêt dans l'étude des châssis des véhicules. Sur une voiture, le châssis peut osciller latéralement ou d'avant en arrière entre les 4 roues. On recherchera donc le centre de roulis et le centre de tangage. Sur une moto (à 2 roues donc !) le mouvement de châssis est un peu moins compliqué car il se déplace toujours parallèlement au plan de symétrie passant au milieu de la roue arrière (si bien sûr on ne prend pas en compte les déformations : torsion ou flexion de bras oscillant par exemple).

07 mars 2010

Les trains avant non conventionnels dans la presse

Au sommaire du dernier Moto Revue, un dossier technique sur les trains avant non conventionnels. Telle une muse, la MetisS a séduit et inspiré Bertrand GOLD qui titre : "Heureuse qui comme Metiss est faite de bons rouages".


La presse anglaise est également sur le dossier "Funny front ends" dans le dernier BIKE. Ici, c'est le pilote essayeur Mike ARMITRAGE qui a succombé aux charmes de cette moto française originale et efficace : "The JBB system on the Metiss looks good and, most importantly, works brillantly."


03 mars 2010

Quadrilatère et parallélogramme (3)

Cette première vidéo permet d'effectuer une comparaison des mouvements obtenus avec un parallélogramme articulé ou un quadrilatère articulé quelconque.

On voit que si le quadrilatère est un parallélogramme, le mouvement de la pièce marron, à droite, est une translation circulaire plane par rapport à la pièce bleue, à gauche (bâti fixe).
En effet, il n'y a aucun pivotement de la pièce marron au cours de son évolution.
Avec un quadrilatère quelconque, le mouvement est un mouvement plan tout-à-fait ordinaire. La pièce marron monte et descend mais son orientation varie. On observe un basculement.
La vidéo suivante est une évolution de la précédente. La pièce marron joue le rôle de porte-roue.
Observez la trajectoire du centre de la roue.
Avec le parallélogramme, on obtient un arc de cercle parfait. C'est un arc dont le rayon est égal à la longueur des 2 grandes biellettes verte et violette (350 mm dans cet exemple).
Si on remplace le parallélogramme par un bras oscillant de 350 mm on peut donc obtenir exactement la même trajectoire du centre de la roue.
Avec le quadrilatère quelconque c'est bien différent.
La trajectoire ressemble beaucoup à un arc de cercle dans la zone de déplacement étudiée. Mais il ne s'agit pas vraiment d'un cercle. On peut néanmoins trouver un cercle très voisin de la trajectoire réelle et faire la même manipulation que précédemment pour obtenir un bras oscillant "QUASI" équivalent. Remarquez lors du zoom en fin de vidéo qu'il n'est pas possible d'obtenir un suivi parfait. Il y a une excentration bien visible.
Prochainement, je vous montrerai comment on peut étudier le pivotement du porte-roue en utilisant le Centre Instantané de Rotation (C I R).
Après relecture, il me semble que la mise en évidence du pivotement du porte-roue n'est pas assez nette sur les vidéos précédentes. Voici un choix de longueurs de biellettes qui permet d'obtenir un pivotement plus flagrant. Vous constaterez que la droite passant par les deux axes de pivot du porte-roue est verticale au début du mouvement mais que cette verticalité n'est absolument pas conservée.


Moto 2 : les couleurs TECH 3.

"Take free" en bleu, blanc et jaune et des débuts prometteurs pour Takahashi.


Toujours fidèle, le StartingBlock répond présent pour la mise en route...

02 mars 2010

La MetisS aux 24 h du Mans

La MetisS participera aux prochaines 24 h du Mans les 17 et 18 avril 2010.
Elle sera pilotée par Emmanuel CHERON, Christophe MICHEL et Cyril HUVIER.

28 février 2010

Une suspension arrière, est-ce bien nécessaire ?

Rassurez-vous, cette question semblait légitime en 1928 mais, depuis, les choses ont quand même évolué un peu...
Malgré tout, jetez un oeil à la qualité de ces illustrations.

Quadrilatère et parallélogramme (2)

Appliqué à un mécanisme de suspension, ces figures deviennent des quadrilatères déformables ou des parallélogrammes déformables. Les conséquences cinématiques, nous allons le voir, ne sont pas du tout les mêmes.
La forme géométrique à 4 côtés est généralement formée par l'assemblage de 4 éléments (ou groupes cinématiques) :
- un porte-roue
- une barre inférieure
- une barre supérieure
- le châssis

Suivant la forme employée, on pourra qualifier les barres de "triangle de suspension" ou de "bras" ou de "monobras"...etc.
Voici deux exemples de train avant (ou suspension avant) de moto utilisant le schéma du quadrilatère déformable.
Le segment bleu représente le côté du quadrilatère lié au châssis.
Les 3 segments vert clair sont mobiles.
JBB 250 (vue côté droit). Le segment du bas forme un vrai triangle de suspension inférieur. Il est symétrique et visible des deux côtés de la roue. Cette symétrie d'accrochage sans porte-à-faux permet de concevoir un triangle de très faible section. Le segment du haut est le triangle supérieur. C'est lui qui agit sur l'amortisseur. A côté du triangle supérieur on aperçoit la biellette de direction.
Yamaha 1000 GTS (vue côté gauche). Le segment du bas est ici un MONOBRAS. C'est un bras oscillant qui dégage la roue du côté droit. Ce bras oscillant agit sur l'amortisseur. Le montage de la roue en porte-à-faux entraine une forme très massive de ce bras.


Les mécanismes à parallélogramme ont été très longtemps utilisés sur les motos avant que la fourche télescopique ne prenne l'avantage. Voici quelques exemples piochés dans mes archives de 1928. Une Motobécane 350 et une Gnome-Rhône 250.
Aujourd'hui, les motos utilisant des fourches à parallélogramme sont assez rares.
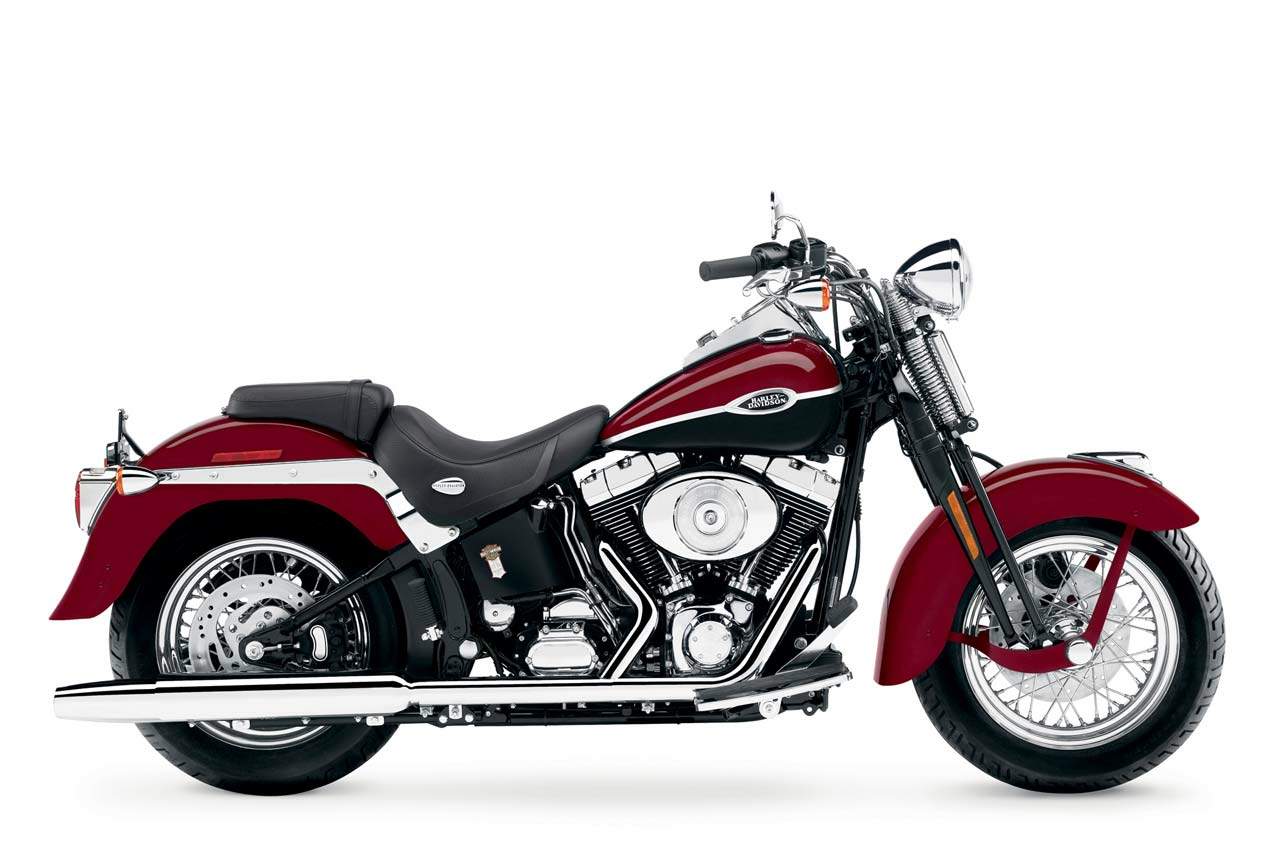
Il faut chercher du côté de Harley-Davidson et de la fourche rétro "Springer".

Quadrilatère ou parallélogramme ? (1)

Une certaine confusion règne dans le vocabulaire employé en moto dès que l'on sort du classique schéma "fourche télescopique à l'avant et bras oscillant à l'arrière".

Petit rappel des définitions mathématiques :

Un quadrilatère est une figure géométrique plane, un polygône à 4 côtés.
"quadri" -> 4 "latère" -> côté (pour faire simple, sans chercher les mots latins d'origine).

Un parallélogramme est un quadrilatère particulier. Il est tel que les côtés opposés sont parallèles deux à deux. On peut dire aussi qu'un parallélogramme est un quadrilatère qui a un centre de symétrie.

Une des conséquences de ces définitions est que les côtés parallèles sont aussi de même longueur.

Le trapèze est également un quadrilatère. Il a la particularité d'avoir deux côtés parallèles.
S'il présente deux angles droits on dit alors que c'est un trapèze rectangle.
Pour terminer, le nom de "trapèze symétrique" n'est sans doute pas très académique mais correspondrait à la figure tout en bas.

14 février 2010

ICSB : International Classic SuperBike.

Un nouveau championnat de motos classiques organisé par Eric Saul.
3 catégories :
- Les Superbikes 750 4 cylindres ou les 1000 bicylindres de 1985 à 1993
- Les Productions 1000 4 temps jusqu'à 1984
- Les 500 et 750 2 temps compétitions clients ou d'usine jusqu'à 1993

05 février 2010

Meilleur chrono de rentrée pour ROSSI

Valentino Rossi dans les StartingBlocks :

22 janvier 2010

CHARGE... from the director of FASTER

Qui a dit que les motos électriques ne faisaient pas de bruit ?...

..en tout cas, on en parle !
Bon, pour les chiffres, il y a un peu d'exagération de la part de l'auteur du film. La vitesse de pointe maximale enregistrée lors du TTXGP 2009 est d'un peu plus de 100 MPH (environ 160 km/h) ce qui est déjà pas mal.
Voir articles précédents ici et là.

20 janvier 2010

La Moto GP Inmotec en action !

Une pichenette sur le StartingBlock (visible à gauche en sortant du stand) et c'est parti. Le pilote Ivan SILVA semble bien s'amuser et le son est trop bon !

19 janvier 2010

Shell Eco Marathon 2010 : nouvelle organisation.

Les sélections sont terminées pour le Shell Eco-Marathon 2010 et, fort heureusement, l'équipe du lycée Durzy est sélectionnée. Notre véhicule devrait peu évoluer mais nous allons nous efforcer de corriger quelques défauts concernant la transmission et les roulements de roues.


J'attire votre attention sur le fait que le déroulement des courses 2010 sera assez différent de celui de 2009. En effet, Protos et Urbans rouleront ensemble au fur et à mesure qu'ils seront prêts à s'élancer. La distance à parcourir (7 tours du sinueux pour les Urbans et 8 tours du "soporifique" pour les protos) est inchangée mais les Urbans devront s'arrêter à chaque tour !

Lisez bien en particulier les articles 127 - 128 ....

European Rules chapter II : Règlement spécifique Europe.


Official Rules chapter I : Règlement général 2010.

Avantages :

- nous devrions avoir plus de temps pour les essais,

- nous aurons droit à 4 tentatives de performances (contre 3 auparavant)

Inconvénients :

- les 6 arrêts intermédiaires vont augmenter la consommation

- la procédure de démarrage sera particulièrement surveillée et pourra engendrer l'annulation de la tentative en cas d'irrespect.

Traduction de ce paragraphe du règlement (pour les Urbans) :

"...les participants de la catégorie Urban Concept devront accomplir 7 tours du circuit dans le sens normal de course.

Vitesse minimale : pour que leur tentative soit validée, les équipes devront accomplir ces 7 tours en 53 minutes maximum avec une vitesse moyenne d'approximativement 25 km/h. La distance totale à couvrir est de 22,096 km (7 tours de 3,173 km diminués de la distance entre les lignes de départ et d'arrivée).

Sur la portion de piste dédiée aux Urbans le pilote doit faire un arrêt complet (stop) à chaque tour. L'endroit où s'arrêter sera indiqué avec un panneau sous contrôle d'un commissaire de piste.

Chaque équipe sera limitée à 4 tentatives officielles.

Article 128 : Départ de la course pour les voitures prototypes et Urbanconcepts

- seuls les véhicules en parfait état de marche, c'est-à-dire avec la carrosserie assemblée avec le châssis, seront autorisés dans la queue pour accéder au point de remplissage n°1 et à la ligne de départ.
- les pilotes doivent attendre que la ligne de départ soit libre avant de s'élancer pour leur tentative.

- sur la ligne de départ, les véhicules partiront un par un. Les véhicules doivent être à l'arrêt complet et ne sont autorisé à recevoir aucune aide extérieure pendant le démarrage. Il est interdit de pousser véhicule.

- pour les véhicules disposant d'un démarreur électrique : le démarreur, et donc la lumière rouge, doivent être éteints au moment où la roue arrière du véhicule traverse la ligne de départ. Le manquement à cette procédure entraînera l'invalidation de la course ce qui comptera néanmoins parmi le nombre maximum de tentatives autorisées.

- le véhicule devra être accompagné d'un maximum de 2 personnes avec leur badge (sans compter le pilote). Une fois que le véhicule aura quitté la ligne de départ, tous les membres de l'équipe devront quitter l'aire de départ avec leur équipement."

02 décembre 2009

La Moto 2 Tech3 en piste...

Un petit coup de StartingBlock et c'est parti...!


29 novembre 2009

GP de MACAU..corico !

Amaury BARATIN, vainqueur en catégorie Supersport sur Triumph 675.

Lire le compte-rendu de presse du Team Of Paris.

La vidéo :

25 novembre 2009

Which class for Michaël next season ?

Please, help him !

20 novembre 2009

A streamliner in Bonneville

Aux antipodes du Shell Eco-Marathon,
une "moto" à près de 600 km/h ! (367 MPH)
Cliquez sur le titre ou ici pour parcourir le site.


18 novembre 2009

Shell Eco Européen 2010 : ça se précise...

La compétition aura lieu du mardi 4 au vendredi 7 mai 2010 sur l'Eurospeedway (le même circuit qu'en 2009). Le camping ouvrira dès le lundi.


07 novembre 2009

Moto en accélération (faible ou forte)

Dans un précédent message, une petite vidéo montrait les forces exercées sur divers éléments d'une moto en accélération : forces sur les pneus, traction de chaîne, actions sur les suspensions...etc.
Comment obtenir ces forces par une méthode graphique ?
C'est assez simple car il s'agit pour chaque sous-ensemble d'un "équilibre" sous l'action de 3 forces dont les supports sont concourants. J'écris équilibre entre guillemets car ce n'est pas vraiment un équilibre (la moto accélère) mais on considère des déplacements relativement lents et de faible amplitude. On néglige ainsi les phénomène d'inertie des masses en mouvement et on considère que chaque position est une position d'équilibre.
Intéressons-nous au calcul de la force de compression de l'amortisseur.
On part de la connaissance de la force exercée par le sol sur le pneu arrière. Son obtention est décrite dans un autre message, agrémenté de vidéos. Il s'agissait du même type de résolution graphique à 3 forces concourantes (résultante poids M.g + force d'inertie M.a, force sur le pneu avant et force sur le pneu arrière).
1ère étape :
On isole la roue arrière (jante, pneu, couronne, disque de frein...).
Celle-ci est en équilibre sous l'action de 3 forces :
- la force sol / pneu arrière CONNUE
- la force chaîne / couronne portée par la direction du BRIN TENDU (ligne de chaîne)
- la force bras oscillant / roue INCONNUE
Les supports de la force sol / pneu et de la force chaîne / couronne se coupent. Donc le support de la 3ème force (force exercée par le bras oscillant sur la roue) doit passer par ce même point d'intersection car les 3 supports doivent être concourants. On obtient ainsi la direction (ou le support) de cette 3ème force (la bleu sur l'image).
Pour terminer, on doit vérifier le théorème de la résultante : la somme vectorielle des 3 forces doit être nulle. Ceci se traduit graphiquement par le triangle dessiné à droite. On dessine d'abord la force connue (la rouge), puis on trace les parallèles aux supports des deux forces à déterminer. L'une est tracée à l'extrémité de la force connue et l'autre à l'origine. On obtient au final la norme et le sens des deux forces recherchées.
Vous pouvez comparez les deux images :
- la 1ère pour une accélération faible (force rouge presque verticale)
- la 2ème pour une accélération forte (force rouge très inclinée vers l'avant)
Dans le deuxième cas, on voit bien sûr que la traction de chaîne est très importante.
2ème étape :
On isole le bras oscillant. Le problème à résoudre est absolument identique car on recense :
- une force CONNUE : la force roue / bras oscillant.
- une force dont le SUPPORT est CONNU : la force biellettes / bras oscillant portée par l'axe longitudinal des biellettes (reliant les 2 points d'articulation).
- une force INCONNUE : la force châssis / bras oscillant.
De la même manière que précédemment, on obtient la direction de la 3ème force (châssis / bras) car les 3 supports doivent être concourants.
Le théorème de la résultante permet d'obtenir le sens et la norme des 2 forces recherchées (la jaune et la turquoise !). A nouveau, je vous propose de comparer la 1ère image du bras oscillant sous une faible accélération puis cette 2ème image avec une forte accélération. La comparaison est délicate dans la mesure où le bras apparaît plus petit dans le second cas à cause du maintien de la même échelle des forces par rapport à la taille des pièces.
3ème étape :
On isole le basculeur de suspension.
A nouveau on retrouve un équilibre à 3 forces concourantes :
- la force biellettes / basculeur CONNUE.
- la force amortisseur / basculeur dont le SUPPORT est CONNU : c'est l'axe de coulissement de l'amortisseur (passant par les 2 centres d'articulation).
- la force châssis / basculeur : INCONNUE
Comme pour les étapes précédentes, je vous propose de comparer les 2 situations :
1ère image : faible accélération.
2ème image : forte accélération.
Et là, comme c'est curieux, on a l'impression que les images sont identiques.
En fait, si on regarde de près (où qu'on mesure les cotes, merci Solidworks) on se rend compte que les forces sont d'une intensité légèrement plus faible quand l'accélération est forte !
Attention ! Rappelons-nous les hypothèses. Il s'agit d'une géométrie de moto donnée. Celle qui est prise en exemple est une géométrie commune à bon nombre de motos hypersports actuelles.
Et les suspensions sont figées. La position globale de la moto et de son pilote est inchangée dans les deux calculs.
Reprenons les résultats en plaçant les forces sur un sous-ensemble formé par la roue et le bras oscillant.
A nouveau, comparons les résultats suivant l'intensité de l'accélération.
Ici, il ne s'agit pas de résoudre le problème (le choix de l'isolement n'est pas judicieux, il y a 4 forces !). On peut simplement vérifier facilement que la somme des résultantes est nulle. Les vecteurs placés bout à bout forment un circuit fermé.
Regardez surtout la force biellettes / bras oscillant.
Vous verrez qu'elle ne change presque pas ! Pour plus de commodité, regardez l'image où les deux situations d'accélération apparaissent en même temps. On voit bien que malgré la grande différence de tension de chaîne et de force exercée par le sol sur le pneu, la force exercée par la biellette de suspension et en conséquence la force de compression de l'amortisseur ne changent presque pas.
Pour comprendre ce paradoxe, je vous propose une dernière image ne montrant que la force sol / pneu appliquée à l'ensemble roue + bras oscillant.
Pourquoi ? Parce que ceci permet de mettre en évidence la modification de bras de levier entre cette force et le point de pivot du bras.
Je n'oublie pas l'action de la chaîne mais la distance de celle-ci par rapport à l'axe de pivotement varie assez peu en comparaison.
On observe que :
- sous une accélération faible, la force est faible mais le bras de levier est LONG.
- sous une accélération forte, la force est forte mais le bras de levier est COURT.

Valencia : chaudes qualif '......

Résultats officiels des qualifications.

Salon Moto Légende

du 20 au 22 novembre au Parc Floral de Paris (Vincennes).
C'est bientôt...

Site officiel.